RESEARCH 05
IoT・ロボティクス
IoT / ROBOTICS
空を飛び、水に潜るAI――超小型デバイス上で動く知能で、現場の課題に挑みます。
空を飛び、水に潜るAI――超小型デバイス上で動く知能で、現場の課題に挑みます。
ドローン・水中ロボット・小型センサーといったエッジデバイスは、計算資源・電力・重量が極めて限られており、その上で高度なAI推論を動かすことは大きな技術的挑戦です。しかし、現場で自律的に判断するAIは、災害対応・環境調査・スマート農業・インフラ点検など、社会の幅広いニーズに応えます。
私たちはAIとIoT・ロボティクスの融合により、クラウドに依存せず現場で完結する知能システムを開発。軽量モデルの設計から実機への統合まで、一貫して取り組んでいます。
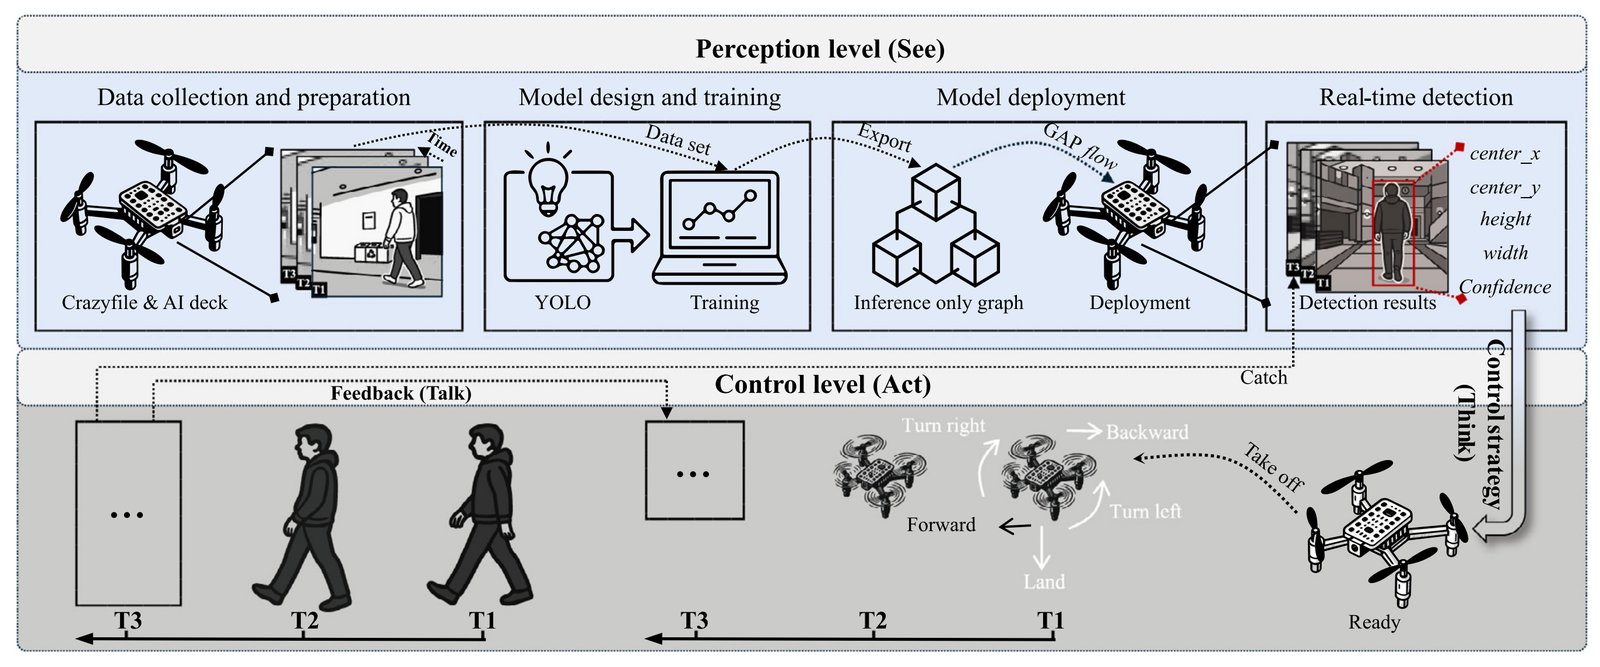
わずか重量29g・電力ミリワット級のナノUAVに、約2万パラメータの超軽量検出器「FeatherYOLO」を搭載。150 FPS・46.5 mWで完全オンボードの物体追跡・視覚サーボを実現しています(EAAI掲載)。
深層学習とデジタルツインを融合したスマート監視プラットフォームを構築し、プラントや設備の状態を遠隔でリアルタイムに把握します。
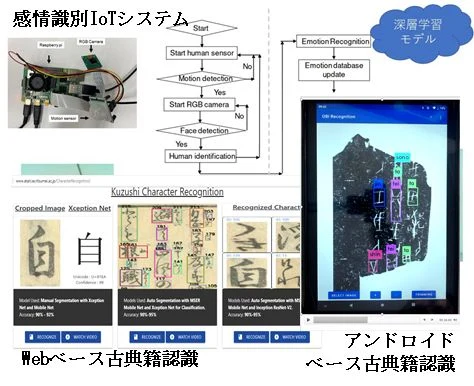
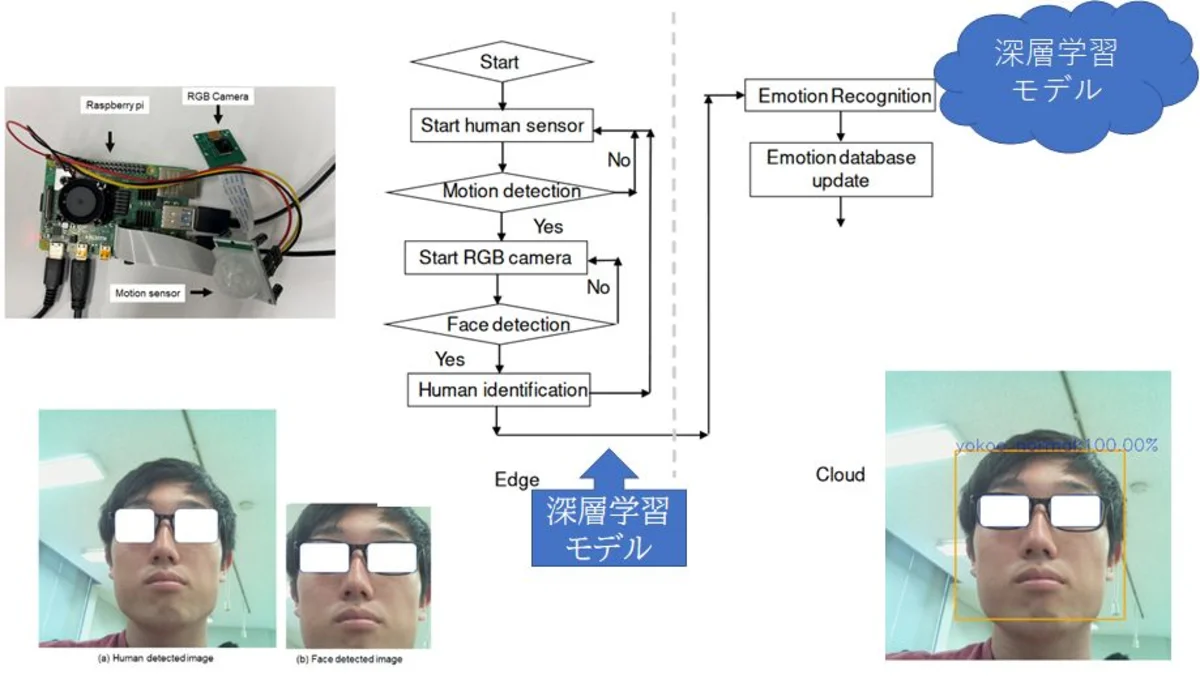
過重労働に伴い、現代人の体調管理、とくに疲労やメンタルヘルスの管理が重要になっています。エッジ側で人感センサーが人を検出して顔の抽出と人物認識を行い、顔画像をサーバーへ転送して深層学習で表情を識別。蓄積した表情の変化を定量的に評価することで、疲れやメンタルの不調の早期発見を目指します。
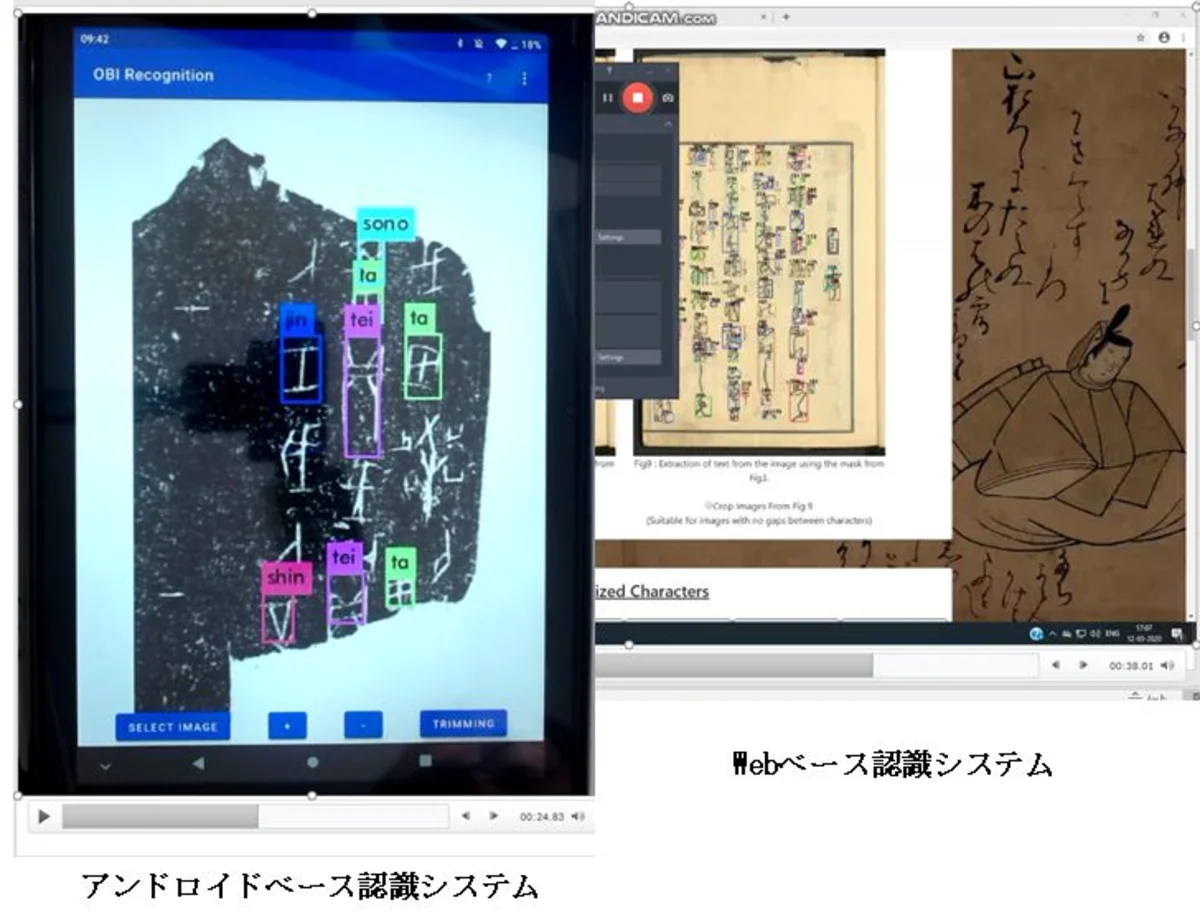
いつでもどこでも認識できることは、古典籍をより簡単に整理するための重要な手法です。サーバー上に深層学習の認識モデルを構築し、Web経由で文献画像を転送して認識するWebベースの系と、タブレット等で動作するAndroidアプリの系を組み合わせて実現しています。
Jetson Nanoなどの組込み機器に検出モデルと深度カメラを統合し、マスク着用・社会的距離の監視、食器回収ロボットなど実用システムへ展開しています。
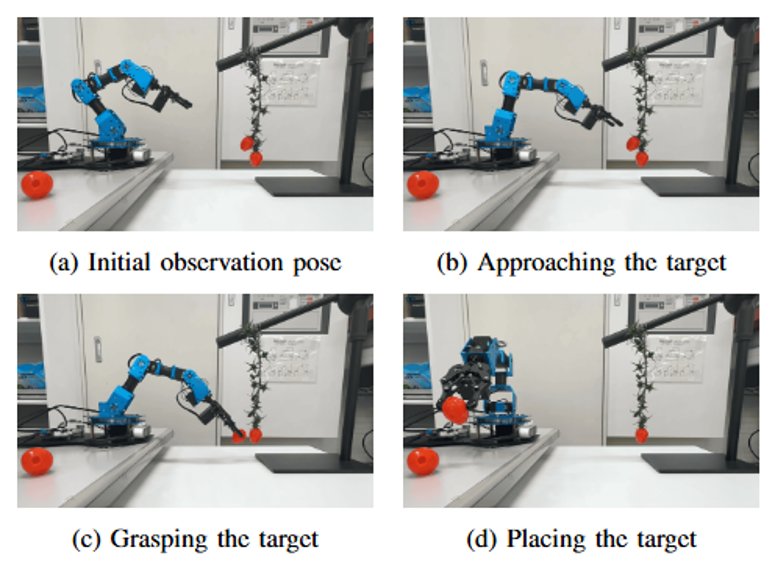
果実密集・遮蔽・枝葉干渉といった複雑環境を対象に、RGB-D視覚とロボット智能操作を組み合わせた小番茄(ミニトマト)自動採摘システムを研究しています。AI視覚認識と三次元測位により果実の空間情報を取得し、遮蔽の程度・到達可能性・把持リスクを総合した可摘性評価と採摘順序の決定を行います。さらに機械臂の運動計画・能動視点調整・双腕協調を組み合わせ、「果実が見える」段階から「果実を判断し安定して採摘できる」段階へと発展させています。